RoboParty открыла исходники человекоподобного робота RP1
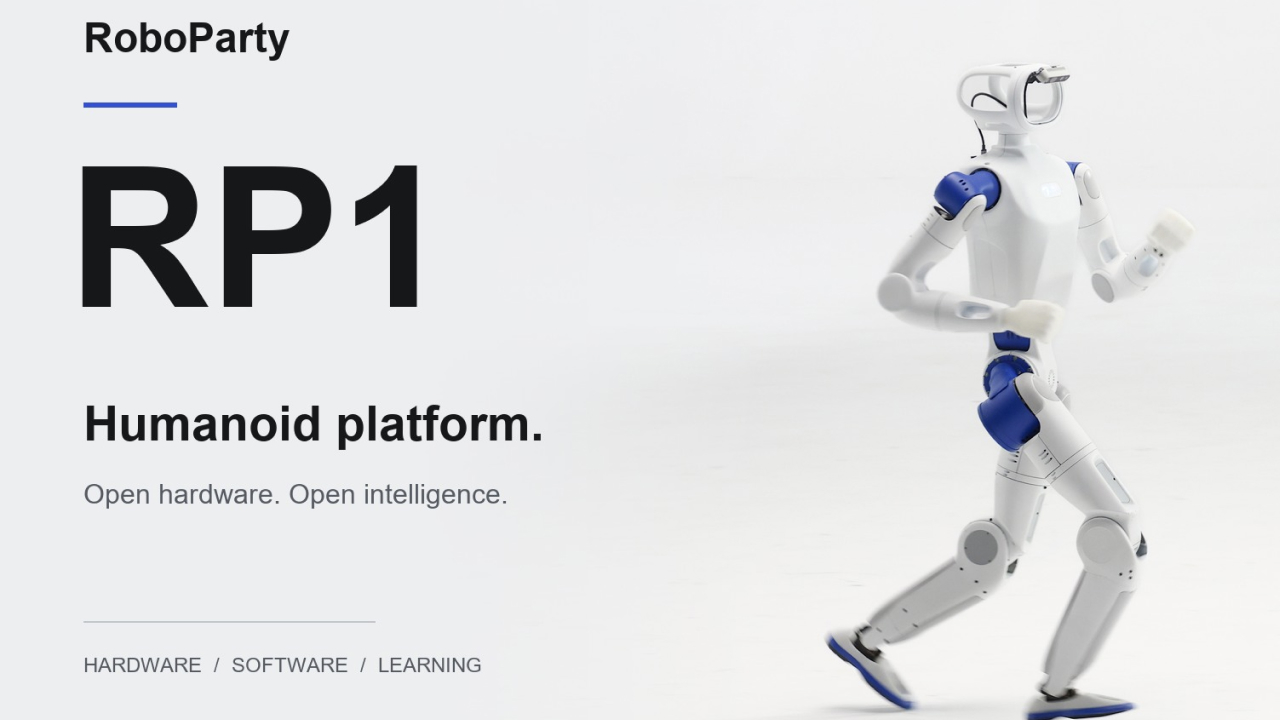
Китайская компания RoboParty опубликовала на GitHub исходные материалы проекта RP1 — двуногого человекоподобного робота. В открытый набор вошли механическая конструкция, электронные компоненты, программное обеспечение для управления и инструменты обучения движениям.
Проект рассчитан на исследователей, разработчиков и преподавателей, а также на энтузиастов, которые хотят собрать собственную версию платформы. В репозитории доступны модели для SolidWorks, STEP-файлы, чертежи, схема разводки кабелей, данные для производства печатных плат и перечни компонентов.
Аппаратная платформа
Аппаратная часть RP1 опубликована под лицензией CERN-OHL-W-2.0. Разработчики подготовили варианты робота с 24, 28, 30 и 42 степенями свободы, а также модели для работы в симуляторах. Это позволяет использовать платформу как для экспериментов с физическим устройством, так и для предварительной отладки алгоритмов.
Высота робота составляет около 1,3 метра, масса — примерно 30 килограммов. Конструкция предусматривает горячую замену аккумулятора и беспроводную зарядку. На RP1 можно устанавливать роботизированные кисти и дополнительные датчики.
Для робота RoboParty разработала собственные суставные приводы Romomo. Их заявленный пиковый крутящий момент достигает 160 Н·м, номинальный показатель составляет 44 Н·м. В дальнейшем компания планирует продавать приводы и кисти отдельно.
Обучение движениям и планы выпуска
За обучение двигательным навыкам и воспроизведение движений отвечают фреймворк обучения с подкреплением UFO и система MimicLite. Для RP1 уже подготовлены модели с 24 и 28 степенями свободы. Кроме того, в проекте есть инструменты для подготовки датасетов и проверки движений в симуляции.
RoboParty намерена выпускать готовых роботов серийно с конца 2026 года, однако стоимость устройства пока не раскрывается. При этом открытые материалы позволяют сторонним разработчикам самостоятельно собрать RP1 и адаптировать платформу под собственные исследовательские или образовательные задачи.